- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Mikä tekee robottikoirasta sopivan monimutkaisiin teollisiin toimintoihin?
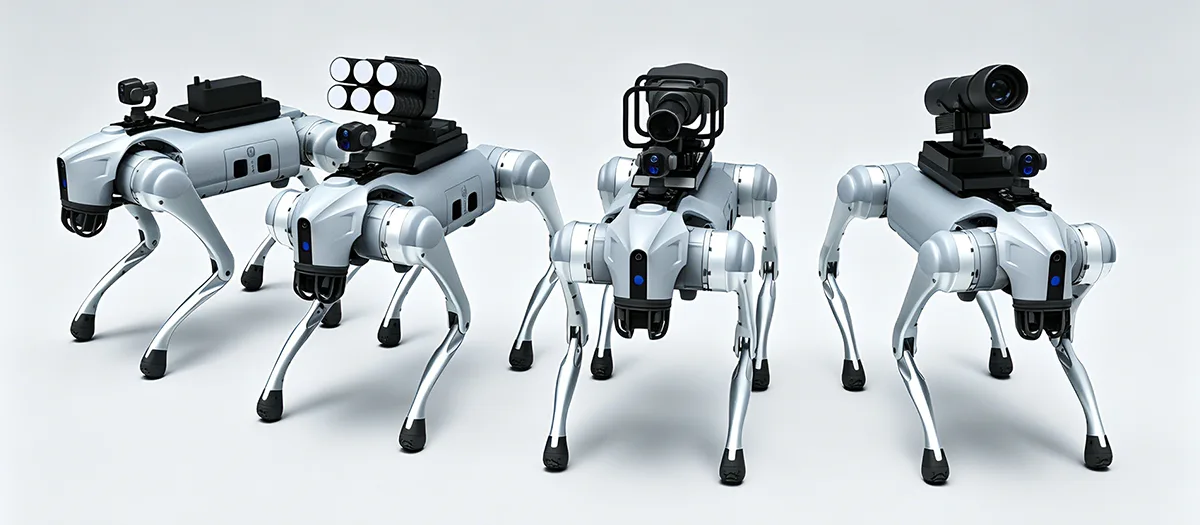
A Robotti Koiraon suunniteltu ylittämään perinteisten pyörillä varustettujen mobiilirobottien rajoitukset, kun teollisiin tehtäviin liittyy portaita, rinteitä, epätasaista maata, kapeita käytäviä, roskia, tunneleita tai muuta vaikeaa maastoa. Sen arvo syntyy nelijalkaisen liikkuvuuden, autonomisen navigoinnin, ympäristön havainnoinnin, tehtäväkohtaisen tunnistuksen, modulaaristen laitteiden ja jatkuvan toiminnan yhdistelmästä. Teollisuuden käyttäjille liikkuvuus ei kuitenkaan yksin riitä. Käytännön alustan on myös tuettava vakaata liikettä, tiedonkeruuta, laitteiden integrointia, akun hallintaa, huoltoa ja käyttöä määritellyissä ympäristöolosuhteissa. Tämä tekee alustaarkkitehtuurista ja sovellusten suunnittelusta keskeisiä onnistuneelle käyttöönotolle tarkastuksessa, infrastruktuurin valvonnassa, älykkäässä valmistuksessa, hätätuessa ja muissa ammattikäyttöön tarkoitetuissa skenaarioissa.
Sisällysluettelo
Napsauta osiota siirtyäksesi suoraan vastaavaan tekniseen keskusteluun.
- 1. Mikä määrittelee teollisen nelijalkaisen robotin?
- 2. Mikä tekee jalkaliikkunnasta hyödyllisen vaikeassa maastossa?
- 3. Mitkä autonomiset toiminnot parantavat teollista toimintaa?
- 4. Mikä rooli monisensorilla on?
- 5. Mitä tarkastustehtäviä nelijalkainen alusta voi tukea?
- 6. Mitä modulaariset laitteet voivat lisätä alustaan?
- 7. Mihin olosuhteisiin alusta tulee suunnitella?
- 8. Kuinka nelijalkaiset robotit voivat vähentää altistumista vaikeille työalueille?
- 9. Miten laitteet ja anturit tulisi integroida?
- 10. Mitä ostajien tulee arvioida ennen alustan valintaa?
- 11. Miltä strukturoitu käyttöönottoprosessi näyttää?
- 12. Mikä on teollisen nelijalkaisen robotiikan tulevaisuuden suunta?
- 13. Usein kysytyt kysymykset
Mikä määrittelee teollisen nelijalkaisen robotin?
Teollinen nelijalkainen robotti on liikkuva robottialusta, joka on rakennettu jalkojen liikkeen ympärille pyörien tai telojen sijaan. Sen nelijalkainen rakenne mahdollistaa sen, että se pystyy neuvottelemaan korkeusmuutoksista ja epäsäännöllisestä maasta kantaessaan antureita, viestintälaitteita, laskentalaitteita ja muita sovelluskohtaisia laitteita.
Ratkaiseva piirre ei ole vain neljän jalan ulkonäkö. Nelijalkaisen alustan arvo tulee liikkumisen, havainnon, ohjauksen, tehon, rakenteen ja tehtävälaitteiden välisestä koordinaatiosta. Robotin on ymmärrettävä ympäristönsä, säädettävä liikettä, säilytettävä tasapaino ja suoritettava määritelty toimintarutiini.
Tämä järjestelmäkeskeinen muotoilu erottaa teolliset nelijalkaiset alustat yksinkertaisista kauko-ohjatuista koneista. Ammattimainen alusta voi tukea autonomista reitin suunnittelua, esteiden välttämistä, tiedonkeruuta, laitteiden valvontaa ja toistettavia partiorutiineja. Näiden toimintojen ansiosta robotti voi osallistua laajempaan toiminnalliseen työnkulkuun sen sijaan, että se toimisi vain mobiilikamerana.
Jalkainen liikkuvuus Nelijalkainen liike mahdollistaa portaikon, rinteiden, aukkojen, epätasaisten lattiajen, löysän maaperän ja muiden maaston muutosten hallitsemisen.
Älykäs navigointi Havainto, polun suunnittelu, paikannus ja esteiden välttäminen voivat tukea itsenäistä liikkumista monimutkaisissa ympäristöissä.
Laajennettava alusta Modulaariset anturit ja laitteet voivat mukauttaa saman robottipohjan erilaisiin tarkastus-, valvonta- ja teollisuustehtäviin.
Miksi nelijalkainen liikkuvuus muuttaa teollisuusautomaation
Perinteiset pyörillä varustetut robotit toimivat parhaiten suhteellisen ennustettavilla pinnoilla. Niiden tehokkuus voi heikentyä, kun portaat, ojat, irtonaiset materiaalit, korkeat kynnykset tai epätasainen maasto katkaisevat reitin. Telajärjestelmät selviävät haastavista pinnoista, mutta niillä on myös rajoituksia ahtaissa tiloissa ja silloin, kun ympäristössä on usein korkeusmuutoksia.
Jalkaliike lähestyy ongelmaa eri tavalla. Jokaista jalkaa voidaan ohjata erikseen, jolloin robotti voi sijoittaa jalkansa maaston mukaan. Tämä tarjoaa enemmän vaihtoehtoja tasapainon säilyttämiseen liikkuessasi epäsäännöllisissä ympäristöissä.
Teollisissa sovelluksissa käytännön hyöty on pääsy. Robotti, joka voi liikkua useammissa maastotyypeissä, voi mahdollisesti saavuttaa tarkastuspisteitä, laitealueita, tunneleita, työpajoja ja muita paikkoja, joissa perinteinen mobiilialusta saattaa tarvita lisäinfrastruktuuria.
- Nelijalkainen liike tukee vaihtelevia korkeuksia ja epätasaista maata.
- Autonominen navigointi voi vähentää jatkuvan manuaalisen ohjauksen tarvetta.
- Anturit antavat ympäristötietoa liike- ja tarkastustehtäviin.
- Modulaariset rajapinnat mahdollistavat erilaisten laitteiden asentamisen eri sovelluksiin.
- Digitaalinen tiedonkeruu voi yhdistää kenttätyöt myöhempään analysointiin.
PerusperiaateTeollinen nelijalkainen tulisi arvioida täydelliseksi mobiilikäyttöjärjestelmäksi. Liikkuvuus on tärkeää, mutta havainto, ohjaus, laitteiden integrointi, teho ja datatoiminnot määräävät, kuinka hyödyllistä liikkumisesta tulee.
Mikä tekee jalkaliikkunnasta hyödyllistä vaikeassa maastossa?
Vaikea maasto on yksi selkeimmistä nelijalkarobotiikan sovellusalueista. Teollisuuskohteet voivat sisältää portaita, ramppeja, juoksuhautoja, kapeita kävelyteitä, kivimurskaa, mutaisia alueita, epätasaisia lattioita ja pinnan korkeuden muutoksia. Pelkästään tasaisille lattioille suunniteltu alusta saattaa vaatia lisäinfrastruktuuria tai ei välttämättä pääse tietyille alueille.
Nelijalkainen robotti voi asettaa ja nostaa jalkojaan yksitellen, jolloin se voi mukauttaa kehon asentoaan maaston muuttuessa. Tämä voi tukea liikkumista rinteissä, portaissa, rakoissa ja epäsäännöllisillä pinnoilla säilyttäen samalla vakaamman suhteen alustan ja maan välillä.
Portaat ja korkeuden muutokset
Portaat ovat yksinkertainen esimerkki maastosta, joka voi haastaa pyörillä varustetut tasot. Jokaisen pyörän on säilytettävä sopiva kosketus pintaan, kun taas robotin on voitettava toistuvia pystysuuntaisia muutoksia. Jalkainen alusta voi nostaa yksittäisiä jalkoja ja säätää asentoaan siirtyäkseen askelten välillä.
Tarkka kyky riippuu edelleen robotin suunnittelusta, askelgeometriasta, ohjausjärjestelmästä ja ympäristöolosuhteista. Tärkeä tekninen seikka on, että jalkarakenne tarjoaa lisäliiketoimintoja, joita pyörissä ei ole.
Rinteet ja epätasaiset pinnat
Teollisuusympäristöihin kuuluu usein kalteva betoni, sora, löysä maa, mutainen maaperä, salaojituskanavat tai siirtymäpinnat. Nelijalkainen taso voi mukauttaa jalkojen asentoja ja kehon asentoa maaston muuttuessa.
Vakaa toiminta riippuu mekaanisen suunnittelun, havainnoinnin, kävelyn ohjauksen, vetovoiman ja tasapainoalgoritmien yhdistelmästä. Jalat tarjoavat fyysisen liikkumiskyvyn, kun taas ohjausjärjestelmä määrittää, kuinka tätä kykyä käytetään.
Kapeita ja sekavia tiloja
Teollisuustunneleissa, työpajoissa, putkikäytävissä ja kunnossapitoalueilla voi olla esteitä, jotka rajoittavat käytettävissä olevaa reittiä. Kompakti nelijalkainen alusta voi navigoida joidenkin näistä tiloista ilman jatkuvaa tasaista ajopintaa.
| Maaston kunto | Haaste perinteisille mobiilialustoille | Nelijalkainen suunnitteluetu |
|---|---|---|
| Vaiheet | Pystysuuntaiset muutokset voivat keskeyttää pyörän kosketuksen ja liikkeen eteenpäin | Yksittäisiä jalkoja voidaan nostaa ja asettaa eri korkeuksille |
| Jyrkät rinteet | Vähentynyt vetovoima ja rajoitettu kehon säätö voivat vaikuttaa liikkeeseen | Jalkojen asentoa ja kehon asentoa voidaan säätää liikkeen aikana |
| Raunioista | Epäsäännölliset kosketuspinnat voivat tehdä pyörän liikkeestä epävakaa | Yksilöllinen jalkojen sijoitus tarjoaa enemmän vaihtoehtoja esteiden ylittämiseen |
| Mutainen maaperä | Pyörän tai telan pito voi vaihdella pehmeillä pinnoilla | Jalkojen sijoitus voi mukautua muuttuviin kosketusolosuhteisiin |
| Aukkoja ja kaivoja | Pyörällä varustetut järjestelmät voivat vaatia siltoja tai kiertoteitä | Jalkainen liike voi navigoida valittujen maastokohteiden ympäri tai yli |
Tasapainolla on yhtä paljon merkitystä kuin liikkeellä
Mahdollisuus liikkua vaikeassa maastossa ei riitä. Alustan on säilytettävä tasapaino kantaessaan antureita ja laitteita. Äkilliset maankorkeuden muutokset voivat vaikuttaa robotin painopisteeseen ja kuorman jakautumiseen.
Ohjausjärjestelmien on siksi koordinoitava kävelyä, asentoa, anturin palautetta ja liikenopeutta. Tärinä- ja kaatumisenestotoiminnot voivat auttaa ylläpitämään vakaata toimintaa määritellyn toiminta-alueen sisällä.
Tämä on erityisen tärkeää, kun robotissa on kamerat tai mittauslaitteet. Liiallinen liike voi heikentää kerätyn tiedon laatua, vaikka robotti itse pysyisi pystyssä.
Mitkä autonomiset toiminnot parantavat teollista toimintaa?
Teollisuusrobotiikasta tulee entistä hyödyllisempää, kun alusta pystyy suorittamaan toistettavia tehtäviä ilman jatkuvaa manuaalista ohjausta. Autonomiset toiminnot voivat vähentää kuljettajan työmäärää samalla kun liikkuminen ja tiedonkeruu on jäsenneltympää.
Nykyaikaiset nelijalkaiset alustat voivat yhdistää ympäristön havainnoinnin, paikantamisen, reitin suunnittelun, esteiden välttämisen, tehtävien suorittamisen ja tietojen tallennuksen. Autonomian aste riippuu robotin arkkitehtuurista, antureista, ohjelmistoista, viestintäolosuhteista ja toimintaympäristöstä.
Ympäristön käsitys
Ennen kuin mobiilirobotti voi navigoida itsenäisesti, se tarvitsee tietoa ympäröivästä ympäristöstä. Anturit voivat tunnistaa esteet, maaston muutokset, avoimet reitit ja muut asiaankuuluvat ominaisuudet.
Navigointijärjestelmä käyttää havaintodataa määrittääkseen, miten robotin tulisi liikkua. Muuttuvassa ympäristössä tämän prosessin on ehkä suoritettava jatkuvasti sen sijaan, että se perustuisi vain kiinteään karttaan.
Reitin suunnittelu ja esteiden välttäminen
Reitin suunnittelu määrittää, kuinka robotti voi kulkea määriteltyjen pisteiden välillä. Esteiden välttäminen auttaa sitä sopeutumaan, kun esine estää suunnitellun reitin tai kun ympäristöolosuhteet muuttuvat.
Teollisissa tarkastuksissa tämä voi tukea toistettavia reittejä laitteiden ympärillä, tilojen läpi tai määrättyjen tarkastuspisteiden välillä. Käyttäjät voivat keskittyä enemmän tarkastustuloksiin sen sijaan, että ohjaisivat jokaista liikettä manuaalisesti.
Tehtävien ajoitus ja tiedonkeruu
Autonominen tarkastusrutiini voi yhdistää liikkeen havainnointiin. Robotti voi matkustaa määriteltyihin paikkoihin, kerätä kuvia tai sensorilukemia, tallentaa tulokset ja jatkaa sitten seuraavaan paikkaan.
Tämä luo digitaalisen työnkulun, jossa robotin liike ja kerätty tieto yhdistetään. Sen sijaan, että tuottaisi vain videovirtaa, järjestelmä voi rakentaa jäsennellyn tallenteen tarkastustuloksista.
Havaitse
Anturit keräävät tietoa maastosta, esteistä, laitteista ja ympäristön olosuhteista.
Suunnitelma
Navigointijärjestelmä määrittää sopivan reitin käytettävissä olevan tilan ja tehtävän tarpeiden mukaan.
Toimia
Jalat ja ohjausjärjestelmät koordinoivat liikettä ja mukautuvat ympäristön muutoksiin.
Tallentaa
Tarkastuskuvat, anturin mittaukset ja käyttötiedot voidaan tallentaa lisäanalyysiä varten.
Autonomia tulee sovittaa ympäristöön
Autonominen toiminta ei tarkoita, että jokaisen teollisuusympäristön pitäisi olla täysin ilman valvontaa. Jotkin ympäristöt vaativat määriteltyä valvontaa, etätoimia tai operaattorin vahvistusta ennen tiettyjä tehtäviä.
Käytännöllisempi lähestymistapa on tunnistaa, mitkä työnkulun osat voidaan automatisoida luotettavasti ja missä ihmisten päätöksenteko on edelleen hyödyllistä. Navigointi, toistuva tiedonkeruu ja rutiinireitin suorittaminen ovat vahvoja automatisoinnin mahdollisuuksia, kun taas epätavalliset löydöt voivat vaatia lisäarviointia.
Mikä rooli monisensorilla on?
Havainto antaa mobiilirobotille tiedot, joita se tarvitsee ymmärtääkseen ympäristöään ja suorittaakseen sovelluskohtaisia tehtäviä. Yksi anturi harvoin tarjoaa kaikenlaista teolliseen käyttöön tarvittavaa tietoa.
Visuaaliset kamerat voivat tarjota yksityiskohtaisia kuvia. Lämpöanturit voivat paljastaa lämpötilaerot. Etäisyysanturit voivat auttaa robottia ymmärtämään ympäröivän geometrian. Muut anturit voivat tukea paikallistamista, ympäristömittausta tai laitekohtaista tarkastusta.
Visuaalinen tunnistus
Teräväpiirtokamerat voivat tallentaa kuvia ja videoita laitteiden tarkkailua, infrastruktuurin tarkastuksia, tilojen valvontaa ja dokumentointia varten. Visuaalinen data on usein tarkastuksen lähtökohta, koska käyttäjät voivat tarkastella suoraan komponenttien ja pintojen ulkonäköä.
Lämpöanturi
Lämpökuvaus voi tunnistaa lämpötilavaihtelut, jotka eivät välttämättä ole ilmeisiä näkyvän valon kuvissa. Tästä voi olla hyötyä sähkölaitteiden, koneiden, sähköjärjestelmien ja muiden omaisuuserien yhteydessä, kun epänormaalit lämpökuviot voivat viitata tilaan, joka vaatii lisäarviointia.
Spatiaalinen havainto
Etäisyys- ja syvyystiedot voivat auttaa robottia ymmärtämään esteitä, käytäviä, portaita ja muita ympäristön ominaisuuksia. Tämä tukee navigointia ja voi myös edistää kartoittamista ja paikkadokumentaatiota.
| Anturin luokka | Ensisijaiset tiedot | Mahdollinen teollinen rooli |
|---|---|---|
| Näkyvän valon kamera | Kuvat ja video | Silmämääräinen tarkastus, dokumentointi, laitteiden tarkkailu |
| Lämpökamera | Lämpötilamallit | Lämpötilan tarkastukset ja epänormaali lämmön tunnistaminen |
| Syvyys- tai etäisyysanturi | Etäisyys ja tilasuhteet | Navigointi, esteiden välttäminen ja ympäristön kartoitus |
| Ympäristön anturi | Määritellyt ympäristömittaukset | Sivuston seuranta ja sovelluskohtainen tiedonkeruu |
Miksi anturin fuusio on tärkeää
Sensorin fuusio yhdistää tiedot eri tunnistuslähteistä luodakseen täydellisemmän esityksen ympäristöstä. Kamera voi tunnistaa kohteen ulkonäön, kun taas syvyysanturi ilmoittaa sen etäisyyden ja sijainnin.
Lämpötiedot voivat sitten lisätä toisen kerroksen osoittamalla, onko objektilla epätavallinen lämpötilakuvio. Näiden lähteiden yhdistäminen voi tehdä tarkastuksesta ja navigoinnista informatiivisemman kuin pelkän anturin käyttäminen.
Hyötykuorman valinta riippuu tehtävästä
Enemmän antureita ei välttämättä tarkoita parempaa järjestelmää. Jokainen lisäkomponentti lisää painoa, tehovaatimuksia, asennusrajoituksia, tietojenkäsittelyvaatimuksia ja ylläpitoon liittyviä näkökohtia.
Oikea lähestymistapa on valita vain määriteltyyn tehtävään tarvittavat tiedot. Visuaalinen tarkastusalusta ei välttämättä vaadi suurta kokoelmaa ympäristöantureita, kun taas teollinen seurantaprojekti saattaa tarvita useita tietotyyppejä hyödyllisten tulosten tuottamiseksi.
Mitä tarkastustehtäviä nelijalkainen alusta voi tukea?
Tarkastus on yksi käytännöllisimmistä teollisista sovelluksista nelijalkaiselle robotiikalle, koska alusta voi liikkua paikoissa, jotka voivat olla hankalia ihmisille tai vaikeita pyörillä varustetuille koneille.
Robotti voi seurata määriteltyjä reittejä, pysähtyä tarkastuspisteissä, kerätä kuvia tai anturitietoja ja palauttaa tiedot analyysijärjestelmään. Tämä luo toistettavan tarkastustyönkulun, joka voidaan ajoittaa laitoksen käyttövaatimusten mukaan.
Tehdas- ja työpajatarkastus
Valmistusympäristöissä laitteet on usein hajautettu suuriin tiloihin. Jotkut alueet voivat olla koholla, kapeita tai erotettu toisistaan lattiatason muutosten vuoksi.
Nelijalkainen alusta voi navigoida laitoksen valituissa osissa ja kerätä visuaalista tietoa koneista, putkistoista, sähkökaapeista, rakennealueista ja muista määritellyistä omaisuudesta.
Tehon ja laitteiden valvonta
Thermal and visual sensors can be combined for equipment inspection where temperature differences are relevant. The robot can collect images at predefined locations and compare current results with historical records.
Tunneli- ja suljetun alueen tarkastus
Tunnelit, putkikäytävät ja muut kapeat alueet voivat aiheuttaa pääsyn haasteita. Kompakti mobiilirobotti voi mennä tällaisiin tiloihin kantaen kameraa, valaistusta tai muita tarkastustehtävään sopivia antureita.
Infrastruktuurin tarkkailu
Infrastruktuuriomaisuus vaatii usein samankaltaisten alueiden toistuvia tarkastuksia. Toistettava robottireitti voi auttaa standardisoimaan kuvien keräämisen ja tarjoamaan johdonmukaisen toimintajakson.
- Rutiinitarkastus:Seuraa ennalta määritettyjä reittejä ja kerää toistuvia visuaalisia tai anturitietoja.
- Laitteiston valvonta:Yhdistä visuaaliset ja lämpötiedot kunnon arviointia varten.
- Rakennehavainto:Ota kuvia valituista pinnoista, liitoksista, putkista ja muista fyysisistä resursseista.
- Tietojen dokumentaatio:Luo aikaleimattuja tarkastustietueita myöhempää vertailua ja analysointia varten.
Katsastuksen etuHyödyllisin automaatio ei ole pelkästään kävelyn tarkastusreitin korvaaminen. Se luo toistettavan syklin, jossa liike, havainnointi, tiedon tallennus ja myöhempi analyysi yhdistetään.
Tarkastustiedot on jäsenneltävä
Suuri kuvakokoelma ei ole automaattisesti hyödyllinen. Järjestelmän tulee liittää tiedot tiettyihin paikkoihin, laitteisiin, reitteihin tai tarkastuspisteisiin, jotta käyttäjät ymmärtävät, mistä kukin havainto on peräisin.
Kun robottitarkastusjärjestelmä yhdistetään asianmukaisiin ohjelmistoihin, saadut tiedot voivat tukea trendianalyysiä, kunnossapidon suunnittelua ja seurantatarkastusta. Tarkka työnkulku riippuu laitoksesta ja tarvittavista tiedoista.
Mitä modulaariset laitteet voivat lisätä alustaan?
Modulaarisuuden ansiosta yksi robottialusta voi tukea erilaisia tehtäviä vaihtamalla tai lisäämällä laitteita. Tämä on erityisen hyödyllistä teollisuusympäristöissä, joissa voidaan vaatia useita tarkastuksia ja valvontaa.
Mahdollisia varusteita ovat näkyvän valon kamerat, lämpökuvausjärjestelmät, kaasuilmaisimet, valaistusyksiköt, viestintälaitteet, ympäristöanturit ja muut tehtäväkohtaiset moduulit. Tarkka kokoonpano riippuu robotin kuormituskapasiteetista, sähköjärjestelmästä, asennusliitännöistä ja käyttöolosuhteista.
Tarkastuslaitteet
Kamerat ja lämpökuvausjärjestelmät voivat muuttaa robotin liikkuvaksi tarkastusalustaksi. Visuaaliset kamerat voivat dokumentoida fyysisiä olosuhteita, kun taas lämpöanturit voivat tarjota lisätietoja lämmön jakautumisesta.
Ympäristölaitteet
Kaasu- ja ympäristöanturit voivat antaa robotille mahdollisuuden kerätä mittauksia alueilta, joihin ei välttämättä ole kätevää päästä käsin. Tämä voi tukea työnkulkujen seurantaa teollisuuslaitoksissa, tunneleissa, työpajoissa ja muissa määritellyissä ympäristöissä.
Valaistus- ja viestintälaitteet
Valaistusmoduulit voivat parantaa kuvanlaatua tummilla alueilla ja tukea toimintaa paikoissa, joissa valaistus on rajoitettu. Viestintälaitteiden avulla käyttäjät voivat vaihtaa tietoja toiminta-alueella olevan henkilöstön kanssa.
Visuaalinen moduuli Tallentaa kuvia ja videoita visuaalista tarkastusta, dokumentointia ja laitteiden tarkkailua varten.
Lämpömoduuli Tarjoaa lämpötilaan liittyviä tietoja täydentämään tavanomaista silmämääräistä tarkastusta.
Ympäristömoduuli Kerää määritellyt kaasu-, ilma- tai muut ympäristömittaukset sovelluksen mukaan.
Modulaarisuuden tulisi olla määritellyt rajapinnat
Modulaarinen järjestelmä on käytännöllinen vain, kun laitteet voidaan asentaa ilman tarpeettomia yhteensopivuusongelmia. Kiinnityskohdat, sähköliitännät, tietoliitännät, fyysiset mitat ja painorajoitukset on määriteltävä selkeästi.
Standardoidut rajapinnat voivat yksinkertaistaa laitekokoonpanojen välisiä muutoksia. Samanaikaisesti erikoisprojektit voivat vaatia mukautettuja kiinnikkeitä, koteloita tai tehojärjestelyjä, kun standardiliitännät eivät täytä sovelluksen vaatimuksia.
Tehoa ja painoa on tarkasteltava yhdessä
Jokainen lisätty moduuli muuttaa koko käyttökonfiguraatiota. Raskaampi anturi lisää jalkojen ja propulsiojärjestelmän kantamaa kuormaa. Lisäelektroniikka voi lisätä sähkönkulutusta. Suurempi kotelo voi vaikuttaa painopisteeseen tai rajoittaa robotin liikettä.
Modulaarinen rakenne toimii siis parhaiten, kun robotin kehittämisessä on kiinnitetty riittävästi huomiota alustan ja sen laitteiden välisiin mekaanisiin ja sähköisiin suhteisiin.
Mihin olosuhteisiin alusta tulee suunnitella?
Teollisuusympäristöt vaihtelevat huomattavasti. Työpajalattia tuo erilaisia haasteita ulkorakentamisesta, kun taas tunneli tuo mukanaan erilaisia rajoitteita avoimelta teollisuusalueelta.
Ennen kuin valitset tai kehität robottialustan, ympäristöolosuhteet tulee määritellä selkeästi. Nämä olosuhteet vaikuttavat rakenteeseen, antureihin, liikealgoritmeihin, tiivistykseen, akun käyttäytymiseen ja huoltovaatimuksiin.
Sadetta ja kosteutta
Ulkoympäristö voi altistaa robottilaitteet sateelle, roiskevedelle ja korkealle kosteudelle. Asianmukainen suojaustaso riippuu alustan suunnittelusta ja aiotusta käyttöympäristöstä.
Kosteus voi myös vaikuttaa antureisiin ja liittimiin. Toistuvassa ulkokäytössä nämä komponentit tulee ottaa huomioon mekaanisen ja sähköisen suunnittelun aikana sen sijaan, että niitä olisi käsitelty toissijaisina yksityiskohtina.
Pölyä ja irtonaisia materiaaleja
Teollisuuskohteet voivat sisältää pölyä, hiekkaa, roskia tai muita hiukkasia. Tällaiset materiaalit voivat päästä liikkuviin mekanismeihin tai vaikuttaa anturin näkyvyyteen.
Suojauksen, puhdistustoimenpiteiden, huoltoon pääsyn ja komponenttien valinnan tulee siksi heijastaa todellisia paikan olosuhteita.
Lämpötila
Akun suorituskyky, elektroniikka, anturit ja mekaaniset materiaalit voivat reagoida eri tavalla lämpötilan muutoksiin. Laajoihin lämpötilaolosuhteisiin tarkoitettu alusta tulee arvioida todellisen käytön aikana odotettavissa olevan alueen suhteen.
Tärinä ja isku
Jalkainen liike luo toistuvaa mekaanista liikettä, kun taas epätasainen maasto voi aiheuttaa lisäiskuja. Herkät anturit ja elektroniset laitteet vaativat siksi sopivan asennuksen ja suojauksen.
| Ympäristötekijä | Mahdollinen vaikutus | Suunnittelun huomioiminen |
|---|---|---|
| Kosteus | Voi vaikuttaa liittimiin, elektroniikkaan ja antureihin | Asianmukaiset kotelointi-, tiivistys- ja huoltotoimenpiteet |
| Pöly | Voi mennä mekaanisille tai elektronisille alueille | Suojaus, puhdistus pääsy ja sopivien komponenttien valinta |
| Lämpötila | Voi vaikuttaa akun ja elektroniikan toimintaan | Määritelty toiminta-alue ja asiaankuuluva ympäristöarviointi |
| Tärinä | Voi vaikuttaa anturitietoihin ja mekaanisiin osiin | Sopiva asennus, rakennesuunnittelu ja tärinän arviointi |
| Vaikutus | Voi rasittaa jalkoja, koteloita, kiinnikkeitä ja elektroniikkaa | Rakenteiden suojaus ja validointi määritellyissä olosuhteissa |
Ympäristö määrittää oikean kokoonpanon
Ei ole olemassa universaalia kokoonpanoa, joka olisi ihanteellinen jokaiselle teollisuusalueelle. Toimintaympäristö tulee dokumentoida ennen robotin valintaa.
Hyödyllisiä tietoja voivat olla sisä- tai ulkokäyttö, pintatyypit, lämpötila-alue, pölyn tai kosteuden esiintyminen, käytävän leveys, portaiden mitat, odotettavissa olevat esteet, tarvittavat hyötykuormat ja viestintäolosuhteet.
Kuinka nelijalkaiset robotit voivat vähentää altistumista vaikeille työalueille?
Yksi tärkeä teollisen robotiikan sovellus on vähentää ihmisten tarvetta mennä paikkoihin, joihin on vaikea päästä, epämukava tai sopimaton rutiini manuaaliseen tarkastukseen.
Liikkuva robotti voi kuljettaa kameroita ja antureita määritellyille alueille, kun taas käyttäjät pysyvät kätevämmässä ohjauspaikassa. Tämä voi tukea tarkastusta ja tiedonkeruuta ilman, että henkilöstön on seurattava fyysisesti jokaista tarkastusreittiä.
Rutiinialtistuksen vähentäminen
Joihinkin teollisiin tehtäviin liittyy toistuva liike kuumassa, pölyisessä, märässä, meluisassa, kapeassa tai muuten vaikeissa ympäristöissä. Mobiilialustan käyttäminen rutiininomaiseen tiedonkeruuun voi vähentää taajuutta, jolla henkilöstön täytyy tulla kyseisille alueille.
Robotti ei poista kaikkia ihmisen toiminnan vaatimuksia. Huolto, epätavalliset löydöt, korjaukset ja robotin kykyjen ulkopuoliset tehtävät saattavat silti vaatia koulutettua henkilökuntaa. Tarkoituksena on siirtää tarkoituksenmukainen tarkastus- ja valvontatoiminta hallitusti toimintamalliin.
Etätarkkailu ja -kommunikaatio
Kamera- ja viestintämoduulit voivat tarjota käyttäjille tietoa kentältä ilman, että heidän tarvitsee seistä tarkastettavan laitteen vieressä.
Huoltoryhmille tästä voi olla hyötyä alustavien tarkastusten aikana. Robotti voi kerätä ensin visuaalista tietoa, jolloin teknikot voivat määrittää, millaista seurantatyötä saatetaan tarvita ennen alueelle tuloa.
Riskien vähentäminen riippuu järjestelmän suunnittelusta
Robotti ei ole automaattisesti turvallinen vain siksi, että se on etäkäytössä. Koko järjestelmä tarvitsee asianmukaista navigointia, esteiden välttämistä, viestintää, hätätoimenpiteitä, huoltokäytäntöjä ja käyttörajoja.
Siksi robottia tulisi käsitellä suunnittelutyökaluna, jolla on määritellyt ominaisuudet, eikä yleismaailmallisena korvaajana ihmistyölle.
- Määritä, mitkä tehtävät voidaan suorittaa etänä.
- Aseta robotille turvalliset toimintarajat.
- Tarjoa sopivat viestintä- ja hätäohjaustoiminnot.
- Huolla antureita ja mekaanisia osia käyttöolosuhteiden mukaisesti.
- Pidä ihmisen väliintulo saatavilla tilanteissa, jotka ylittävät robotin määrittelemät ominaisuudet.
Kuinka laitteet ja anturit tulisi integroida?
Laiteintegraatio määrittää, pystyykö robotti suorittamaan aiotun tehtävänsä vaarantamatta liikkuvuutta, tasapainoa, tehon saatavuutta tai tiedon laatua. Penkillä hyvin toimiva anturi saattaa vaatia erilaisen kiinnitysrakenteen, kun se on asennettu liikkuvalle nelijalkaiselle alustalle.
Mekaaninen asennus
Kiinnityspisteiden tulee tukea laitteistoa tukevasti ja säilyttää riittävä pääsy asennusta ja huoltoa varten. Myös laitteiden sijainnilla on merkitystä, koska se voi vaikuttaa painopisteeseen ja robotin liikkeeseen.
Kameroissa ja antureissa, jotka vaativat vakaata näkymää, kiinnitysjärjestelmän tulee ottaa huomioon myös liike ja tärinä. Laite tarvitsee sopivan näkökentän häiritsemättä robotin jalkoja tai muita osia.
Sähköinen integrointi
Jokainen lisätty moduuli luo sähkötarpeen. Kameroilla, lämpöjärjestelmillä, laskentamoduuleilla, valaistuksella, viestintälaitteilla ja ympäristöantureilla voi olla erilaiset jännite- ja virtavaatimukset.
Tehoarkkitehtuurin on mukautettava nämä kuormat ja säilytettävä yhteensopivuus robotin akun ja ohjauselektroniikan kanssa.
Tietojen integrointi
Nykyaikaiset robottijärjestelmät voivat tuottaa suuria määriä kuva-, anturi- ja navigointidataa. Järjestelmän tulee määrittää, kuinka tietoa kerätään, siirretään, tallennetaan ja käsitellään.
Tarkastussovelluksissa tietojen tulisi mieluiten pysyä yhteydessä paikka- ja aikatietoihin, jotta myöhemmässä analyysissä voidaan tunnistaa tarkalleen, missä tietty havainto on kerätty.
| Integraatioalue | Keskeinen kysymys | Mahdollinen vaikutus |
|---|---|---|
| Paino | Voiko robotti kuljettaa koko varustepaketin? | Vaikuttaa liikkuvuuteen, tasapainoon ja mekaaniseen kuormitukseen |
| asema | Mihin laitteet tulisi asentaa? | Voi vaikuttaa painopisteeseen, näkökenttään ja liikkeeseen |
| Tehoa | Mitä sähköliitäntää tarvitaan? | Muuttaa akku- ja virranhallintavaatimuksia |
| Data | Miten tiedot välitetään tai tallennetaan? | Määrittää viestintä- ja käsittelyarkkitehtuurin |
| Huolto | Can the module be accessed and replaced? | Vaikuttaa huollettavuuteen ja toiminnan jatkuvuuteen |
Integrointi tulee suunnitella ennen käyttöönottoa
Varhainen suunnittelu voi estää ongelmia, kuten tukkeutuneita antureita, saavuttamattomissa olevia liittimiä, riittämätöntä akun kapasiteettia tai epävakaa laitteiden kiinnitys.
Hyödyllisiä teknisiä tietoja ovat laitteiden mitat, paino, virrankulutus, liittimien tekniset tiedot, tietoliikenneliitännät, asennusvaatimukset, käyttölämpötila ja odotettu ympäristöaltistus.
Kun nämä parametrit tunnetaan, robottialustaa voidaan arvioida täydelliseksi järjestelmäksi eikä perusrobotiksi, johon on lisätty laitteita myöhemmin.
Mitä ostajien tulee arvioida ennen alustan valintaa?
Nelijalkaisen robotin valitseminen tulee aloittaa sovelluksesta eikä ulkonäöstä tai yhdestä suoritusnumerosta. Teknisesti edistyksellinen alusta voi silti olla sopimaton, jos se ei pysty navigoimaan vaaditussa maastossa, kuljettamaan tarvittavia laitteita, toimimaan odotetuissa olosuhteissa tai toimittamaan vaadittuja tietoja.
Aloita ympäristöstä
Dokumentoi pinnat, rinteet, portaat, käytävät, esteet, lämpötila, kosteus, pöly ja muut ympäristöominaisuudet. Nämä tekijät määräävät, minkä tyyppistä liikkuvuutta ja suojaa alusta vaatii.
Määrittele käyttötehtävä
Tunnista, suorittaako robotti tarkastuksen, valvonnan, tiedonkeruun, kuljetuksen, laitteiden tarkkailun tai muun määritellyn toiminnon. Tehtävä määrittelee asennettavat laitteet.
Arvioi liikkuvuutta
Katso muutakin kuin kykyä kävellä. Harkitse portaiden kiipeämistä, rinteiden käsittelyä, esteiden kulkua, vakautta, liikenopeutta, kääntymiskykyä ja suorituskykyä työmaalla odotettavissa olevissa todellisissa pintaolosuhteissa.
Tarkista hyötykuormakapasiteetti ja integrointi
Koko laitepaketti tulee arvioida, mukaan lukien kamerat, anturit, viestintälaitteet, asennusrakenteet, akut ja muut lisävarusteet.
Tarkista autonomiset toiminnot
Selvitä, tukeeko järjestelmä reitin suunnittelua, esteiden välttämistä, paikannusta, automaattista tiedonkeruuta, tehtävien ajoitusta ja etävalvontaa projektin edellyttämällä tasolla.
- Maasto:Mitä pintoja, portaita, rinteitä ja esteitä robotin tulee ajaa?
- Tehtävä:Mitä fyysistä toimintaa tai tietoa robotin tulee tarjota?
- Hyötykuorma:Mitä varusteita tulee kuljettaa ja kuinka paljon se painaa?
- Teho:Mikä on alustan ja asennettujen laitteiden sähkönkulutus?
- Itsenäisyys:Mitkä käyttötyön osat tarvitsevat automaattisen suorituksen?
- Ympäristö:Millaisia lämpötila-, pöly-, kosteus-, tärinä- tai törmäysolosuhteita odotetaan?
- Huolto:Miten anturit, akut, jalat ja muut osat tarkastetaan ja huolletaan?
ValintaperiaateParas alusta ei välttämättä ole se, jolla on pisin spesifikaatiolehti. Se on se, jonka liikkuvuus, tunnistus, teho, laitteiden integrointi, autonomia ja huolto-ominaisuudet vastaavat todellista toimintaympäristöä.
Miltä strukturoitu käyttöönottoprosessi näyttää?
Jäsennelty käyttöönottoprosessi auttaa muuttamaan yleisen robotiikkakonseptin käyttöjärjestelmäksi, jolla on selkeät tekniset vaatimukset. Tämä on erityisen tärkeää teollisissa sovelluksissa, koska robotin on toimittava olemassa olevan ympäristön, laitteiden, menettelyjen ja tietojärjestelmien kanssa.
- Määrittele toimintaskenaario:Tallenna työpaikan layout, maasto, ympäristöolosuhteet, toimintareitit ja kohdetehtävät.
- Tunnista tarvittavat varusteet:Selvitä, mitä kameroita, lämpöantureita, ympäristölaitteita, valaistusyksiköitä tai viestintämoduuleja tarvitaan.
- Määritä järjestelmäparametrit:Tarkista paino, mitat, tehovaatimukset, tietoliitännät, asennusasennot ja huoltoon pääsy.
- Rakenna liikennöintireitti:Määritä sovelluksen vaatimat alueet, tarkistuspisteet, navigointipolut ja tarkastusjärjestys.
- Tarkista liikkuvuus:Arvioi liikettä todellisessa maastossa, mukaan lukien portaat, rinteet, esteet ja siirtymäpinnat.
- Varmistus:Tarkista kuvan laatu, anturin lukemat, tiedonsiirto ja laitteiden vakaus liikkeen aikana.
- Määritä toimintatavat:Määritä veloitus, ylläpito, tietojen tarkistus, interventio ja hätätoimenpiteet.
Sivuston testaus on tärkeää
Laboratoriokokeissa ei voida toistaa todellisen laitoksen kaikkia ominaisuuksia. Robotti tulee arvioida edustavissa käyttöolosuhteissa aina kun se on mahdollista.
Sivuston testaus voi paljastaa yksityiskohtia, joita on vaikea tunnistaa yleisen kehityksen aikana. Käytävä voi olla odotettua kapeampi. Portailla voi olla epätavallinen korkeus. Tietty pinta voi tarjota vähemmän pitoa. Valaistusolosuhteet voivat heikentää kameran suorituskykyä.
Näitä havaintoja voidaan sitten käyttää reitin suunnittelun, laitteiden sijoittelun, anturin konfiguroinnin tai käyttömenettelyjen säätämiseen.
Data workflows should be designed with the robot
Tarkastusautomaatio tuottaa arvoa vain, kun kerättyä tietoa voidaan käyttää. Hyödyllisen järjestelmän tulisi määrittää, miten kuvat ja anturilukemat tallennetaan, miten ne yhdistetään paikkoihin, miten poikkeavuudet tunnistetaan ja kuinka käyttäjät arvioivat tuloksia.
Toistuvassa tarkastuksessa historialliset tietueet voivat myös tarjota vertailun perustan. Robotti voi kerätä tietoja käyttämällä samanlaisia reittejä ja näkökulmia, jolloin muutokset on helpompi tunnistaa ajan myötä.
Huollon tulee olla osa käyttöönottoa
Liikkuva robotti sisältää mekaanisia ja elektronisia komponentteja, jotka kokevat toistuvaa liikettä. Jalat, nivelet, moottorit, anturit, liittimet, akut ja suojakotelot vaativat kaikki asianmukaista huoltoa.
Rutiinitarkastukset tulisi siksi sisällyttää toimintasuunnitelmaan alusta alkaen. Helppo pääsy avainkomponentteihin ja selkeät vaihtomenettelyt voivat tehdä pitkän aikavälin käytöstä käytännöllisempää.
Mikä on teollisen nelijalkaisen robotiikan tulevaisuuden suunta?
Teollisen nelijalkaisen robotiikan kehitys etenee kohti suurempaa autonomiaa, parempaa ympäristötietoisuutta, vahvempaa laiteintegraatiota ja sovelluskohtaisempia ohjelmistoja. Keskeinen suunta ei ole vain saada robotit kävelemään paremmin, vaan se, että ne voivat suorittaa täydellisiä työnkulkuja vähemmällä manuaalisella toimenpiteellä.
Älykkäämpi käyttö
Robottien odotetaan yhä useammin yhdistävän havainnointikykyä ja liikettä sen sijaan, että ne käsittelisivät niitä erillisinä toimintoina. Alusta voi käyttää ympäristötietoja päättääkseen, minne liikkua, miten esteitä vältetään ja missä tehtävä suoritetaan.
Tämä luo tiiviimmän suhteen fyysisen robotin ja sitä ohjaavan ohjelmiston välille. Tuloksena voi olla mukautuvampi liike ympäristöissä, joita ei voida täysin edustaa kiinteällä reitillä.
Älykkäämpi tarkastus
Kun kamerat ja anturit keräävät enemmän tietoa, automaattisesta analysoinnista tulee entistä hyödyllisempää. Tekoälypohjainen tunnistus voi auttaa tunnistamaan ennalta määritellyt visuaaliset olosuhteet, järjestämään tarkastuskuvia ja korostamaan alueita, jotka ansaitsevat lisätarkistuksen.
Järjestelmä voidaan esimerkiksi suunnitella tunnistamaan valitut laitepoikkeamat, pinnan muutokset tai muut sovelluksen määrittelemät olosuhteet. Ihmisoperaattorit voivat sitten keskittyä todentamiseen ja päätöksentekoon sen sijaan, että tarkastelevat jokaista kuvaa yhtä tarkasti.
Suurempi modulaarisuus
Tulevat teollisuusalustat tukevat todennäköisesti laajempia laiteyhdistelmiä. Yksi robottijalusta voi sisältää erilaisia tarkastusantureita, ympäristömoduuleja, viestintälaitteita tai tehtäväkohtaisia laitteita.
Tämä vaatii enemmän standardoituja mekaanisia ja sähköisiä rajapintoja, mutta silti mahdollistaa räätälöinnin, kun erikoisprojektit sitä vaativat.
Integrointi teollisuuden tietojärjestelmiin
Teollisuuden robotiikan seuraava vaihe yhdistää fyysisen toiminnan digitaalisiin hallintajärjestelmiin. Robotin tuottamaa tietoa voidaan yhdistää laitetietueisiin, huoltoaikatauluihin, karttoihin, tarkastushistoriaan ja muihin digitaalisiin tietoihin.
Tämän ansiosta robotista voi tulla osa suurempaa teollista työnkulkua sen sijaan, että se toimisi erillisenä koneena.
Korkeampi autonomia Enemmän tehtäviä voidaan suorittaa autonomisen navigoinnin, reitin suunnittelun, esteiden välttämisen ja ajoitetun käytön avulla.
Parempi Havainto Useat anturit ja älykäs analyysi voivat tarjota monipuolisempaa tietoa laitteista ja ympäristöstä.
Syvempi integraatio Robottialustoilla voidaan yhdistää liikkuvuutta, antureita, tehoa, dataa ja teollisuusohjelmistoja täydellisempään työnkulkuun.
Mobiilikoneesta älykkääseen käyttöalustaan
Nelijalkaisen robotiikan pitkän aikavälin arvo piilee fyysisen liikkuvuuden ja digitaalisen älykkyyden yhdistelmässä. Robotti, joka voi kävellä vaikeassa maastossa, tarjoaa fyysisen pääsyn. Anturit antavat tietoa. Autonominen ohjaus tarjoaa toistettavuuden. Tekoälypohjainen analyysi voi auttaa tulkitsemaan kerättyä dataa. Teolliset ohjelmistot yhdistävät nämä tulokset laajempiin työnkulkuihin.
Jokainen näistä ominaisuuksista on hyödyllinen itsenäisesti, mutta niiden yhdistelmä luo paljon tehokkaamman alustan. Mitä tiiviimmin ne on integroitu, sitä useampia sovelluksia voidaan tukea ilman, että koko järjestelmää suunnitellaan uudelleen jokaista uutta tehtävää varten.
Tulevaisuuteen suuntautuva periaateTeollisen nelijalkaisen robotiikan suunta on kohti tehtäväkeskeisiä järjestelmiä, jotka yhdistävät liikkuvuuden, havainnoinnin, autonomisen toiminnan, modulaariset laitteet ja tietoälyn yhdellä koordinoidulla alustalla.
Usein kysytyt kysymykset
Mikä on teollinen nelijalkainen robotti?
Se on nelijalkainen mobiilirobottialusta, joka on suunniteltu ammattitehtäviin, kuten tarkastuksiin, valvontaan, tiedonkeruuun ja toimintaan ympäristöissä, joissa tavanomaisilla pyörillä varustetuilla roboteilla voi olla vaikeuksia navigoida.
Miksi nelijalkaiset robotit sopivat epätasaiseen maastoon?
Neljä yksilöllisesti ohjattua jalkaa tarjoavat enemmän vaihtoehtoja jalkojen sijoitteluun ja kehon asentoon. Tämä voi auttaa tasoa selviytymään portaista, rinteistä, rakoista, löysä pinnoista ja muista muutoksista maastossa määritellyn toimintakyvyn puitteissa.
Voiko nelijalkainen robotti toimia itsenäisesti?
Kyllä. Järjestelmän arkkitehtuurista riippuen autonomiset toiminnot voivat sisältää ympäristön havaitsemisen, paikantamisen, reitin suunnittelun, esteiden välttämisen, tehtävien suorittamisen ja tiedonkeruun. Asianmukainen autonomian taso riippuu sovelluksesta ja ympäristöstä.
Mitä antureita voidaan asentaa nelijalkaiselle alustalle?
Mahdollisia laitteita ovat näkyvän valon kamerat, lämpökuvausjärjestelmät, syvyys- tai etäisyysanturit, ympäristönvalvontalaitteet, valaistusjärjestelmät, viestintämoduulit ja muut tehtäväkohtaiset laitteet. Tarkka kokoonpano riippuu alustasta ja sovelluksesta.
Voidaanko nelijalkaista robottia käyttää teollisuustarkastukseen?
Kyllä. Se voi tukea teollisuuslaitosten, laitteiden, infrastruktuurin, tunneleiden, työpajojen ja muiden alueiden rutiinitarkastuksia noudattamalla määriteltyjä reittejä ja keräämällä visuaalista, lämpöä tai muuta anturidataa.
Voiko lämpökuvauksen integroida robottiin?
Kyllä. Lämpökuvausta voidaan käyttää perinteisten kameroiden rinnalla, kun lämpötilaerot ovat olennaisia tarkastustehtävän kannalta. Anturi, asennusasento, tehontarve ja dataliitäntä tulee arvioida osana koko järjestelmää.
Voiko robottiin lisätä lisälaitteita?
Monet ammattilaisalustat voivat tukea modulaarisia laitteita edellyttäen, että lisätyt komponentit pysyvät määritettyjen mekaanisten, sähköisten, paino- ja liitäntärajojen sisällä. Erikoiskokoonpanoissa voidaan tarvita mukautettuja kiinnikkeitä tai muita integrointikomponentteja.
Mitä tulee ottaa huomioon ennen alustan valintaa?
Tärkeitä tekijöitä ovat maasto, portaat ja kaltevuusvaatimukset, käyttöympäristö, hyötykuorman paino, anturivaatimukset, tehontarve, autonomiset toiminnot, tiedon työnkulku, huoltoon pääsy ja viestintäolosuhteet.
Voiko sama alusta tukea erilaisia sovelluksia?
Kyllä. Modulaarinen rakenne mahdollistaa erilaisten antureiden ja laitteiden asentamisen tarkastuksia, valvontaa, ympäristömittauksia tai muita määriteltyjä teollisia tehtäviä varten. Saatavilla oleva kokoonpano riippuu robotin arkkitehtuurista ja laitevaatimuksista.
Miten tarkastustietoja voidaan käyttää robottipartioinnin jälkeen?
Kerätyt kuvat ja anturilukemat voidaan liittää paikkoihin ja tarkastuspisteisiin, minkä jälkeen ne voidaan tarkistaa ennalta määritettyjen olosuhteiden varalta. Historialliset tiedot voivat myös tukea tarkastusjaksojen vertailua ja auttaa organisoimaan seurantatyötä.
Poistaako autonominen toiminta operaattorien tarpeen?
Ei välttämättä. Automaatio voi vähentää jatkuvaa manuaalista ohjausta, mutta käyttäjiä saatetaan silti tarvita valvontaan, poikkeusten käsittelyyn, kunnossapitoon, epätavallisiin löydöksiin ja tehtäviin, jotka eivät kuulu robotin määrittelemään toimintakykyyn.
Missä ympäristöissä teollisia nelijalkaisia robotteja voidaan käyttää?
Mahdollisia sovelluksia ovat tehtaat, työpajat, tunnelit, teollisuuslaitokset, infrastruktuurikohteet, epätasaiset ulkoalueet ja muut paikat, joissa tarvitaan liikkuvaa tarkastusta tai tiedonkeruuta. Todellinen soveltuvuus riippuu ympäristöolosuhteista ja alustan tiedoista.
Keskustele nelijalkaisesta robottiprojektista
Jaa maasto-olosuhteet, tarkastustehtävä, laitevaatimukset, hyötykuorman paino, käyttöympäristö tai sovelluksesi tarvitsemat autonomiset toiminnot.
ota yhteyttä keskustellaksesi projektisi vaatimuksista