- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
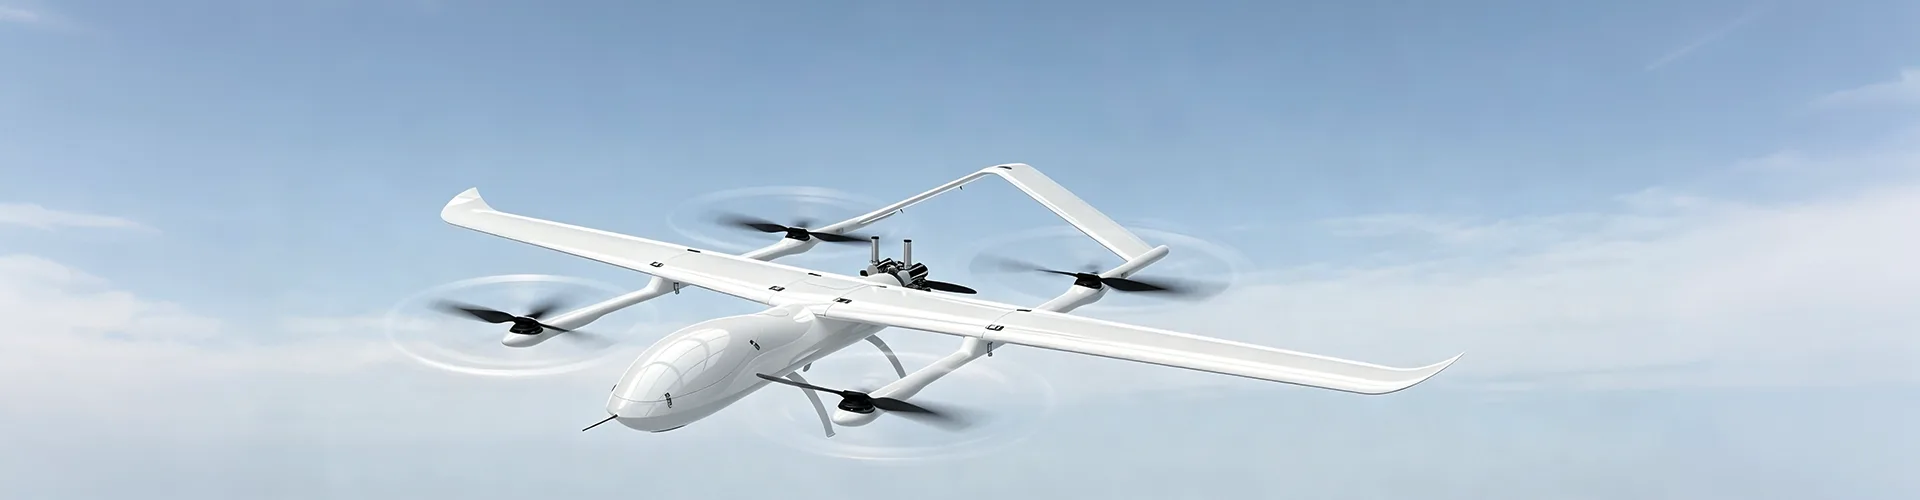
Kuinka drone-hyötykuormat muuttavat teolliset UAV:t tehtäväkeskeisiksi alustoiksi?
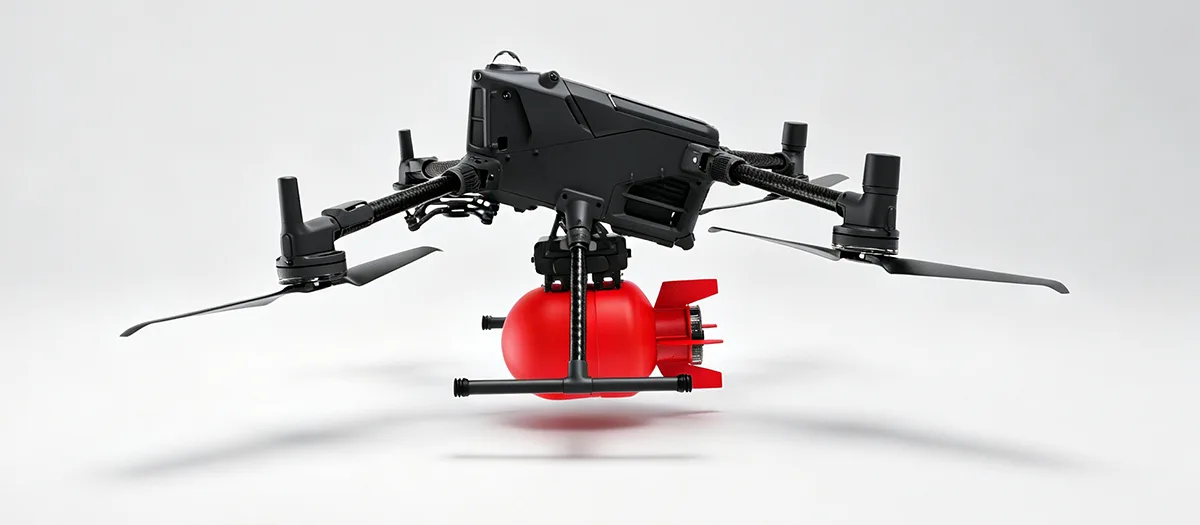
A Dronen hyötykuorma järjestelmä määrittää, mitä teollinen UAV voi havaita, mitata, kuljettaa tai toimia tietyn tehtävän aikana. Sen sijaan, että lentokonetta käsiteltäisiin yksinkertaisena lentävänä kamerana, nykyaikainen UAV-kehitys yhdistää lentoalustan yhä enemmän sovelluskohtaisiin laitteisiin, kuten näkyvän valon kameroihin, lämpökuvausjärjestelmiin, LiDAR:iin, maatalouden jakelulaitteisiin, materiaalinkäsittelylaitteisiin, ympäristöanturit, valaistusyksiköt, viestintämoduulit ja älykkäät kuva-analyysilaitteistot. Sopivan hyötykuorman valinta vaatii siksi huomiota anturin tarkoitukseen, fyysiseen kokoon, painoon, tehontarpeeseen, asennustapaan, tietovaatimuksiin ja käyttöympäristöön. Oikein integroitu hyötykuorma voi tehdä yleiskoneesta käytännöllisemmän alustan mittauksiin, tarkastuksiin, maatalouteen, infrastruktuurityöhön, ympäristön seurantaan ja muihin erikoissovelluksiin.
Sisällysluettelo
Napsauta osiota siirtyäksesi suoraan vastaavaan tekniseen keskusteluun.
- 1. Mikä määrittää UAV-hyötykuorman roolin?
- 2. Miten tunnistus- ja kartoitusjärjestelmät tukevat teollista työtä?
- 3. Milloin näkyvän valon kamerat ovat oikea valinta?
- 4. Miten lämpökuvaus paljastaa olosuhteet, joita kamerat saattavat jättää huomiotta?
- 5. Milloin LiDAR:ia tulisi harkita UAV-kartoituksessa?
- 6. Kuinka toiminnalliset laitteet voivat laajentaa UAV:n ominaisuuksia?
- 7. Miten UAV:t voivat tukea ympäristön seurantaa?
- 8. Kuinka älykäs analyysi parantaa hyötykuorman käyttöä?
- 9. Mitä tulee ottaa huomioon hyötykuormalaitteita integroitaessa?
- 10. Miten ostajien tulisi valita oikea kokoonpano?
- 11. Miten hyötykuormajärjestelmät kehittyvät teollisiin sovelluksiin?
- 12. Usein kysytyt kysymykset
Mikä määrittää UAV-hyötykuorman roolin?
Hyötykuorma on UAV-järjestelmän osa, joka on suoraan vuorovaikutuksessa käyttötehtävän kanssa. Lentokone tarjoaa lentoalustan, kun taas hyötykuorma tarjoaa tietyn sovelluksen edellyttämät tunnistus-, mittaus-, kuljetus-, viestintä- tai toimintatoiminnot.
Tämä suhde on tärkeä, koska kaksi lentokonetta, joilla on samanlaiset lento-ominaisuudet, voivat suorittaa täysin erilaisia tehtäviä, kun ne on varustettu eri laitteilla. Kameraalusta voi sopia silmämääräiseen tarkasteluun, kun taas lämpökuvausyksikkö voi tarjota lämpötilatietoja. LiDAR-järjestelmä voi kerätä kolmiulotteista paikkatietoa, kun taas materiaalinkäsittelylaite voi siirtää laitteita paikasta toiseen.
Hyötykuorman valinta alkaa siis kysymyksellä, mitä tietoa tai fyysistä tehtävää lentokone tarvitsee. Kun tehtävä on määritelty, laitteet voidaan valita vaaditun tietotyypin, tarkkuuden, peittoalueen, painon, tehonkulutuksen, asennustavan ja työympäristön mukaan.
Sensing Kerää toiminta-alueelta visuaalista, lämpö-, paikka-, ympäristö- tai muuta tehtäväkohtaista tietoa.
Toiminta Antaa lentokoneen suorittaa määritellyn fyysisen toiminnon, kuten ruiskutuksen, kylvön, noston, valaistuksen tai yhteydenpidon.
Analyysi Käsittelee kerättyjä tietoja tunnistaakseen ennalta määritellyt olosuhteet, mittaukset tai mallit, jotka vaativat lisähuomiota.
Hyötykuorman valinnan tulee noudattaa toimintatavoitetta
Hyödyllinen lähtökohta on määritellä lennosta vaadittava tulos. Jos odotettu lopputulos on korkearesoluutioinen kuva, sopiva näkyvän valon kamera saattaa riittää. Jos tavoitteena on lämpöerojen havaitseminen, lämpökuvaus voi olla sopivampi. Kun tarvitaan tarkkoja kolmiulotteisia tietoja, LiDAR voi tarjota sopivamman tietolähteen.
Sama periaate koskee käyttölaitteita. Maataloustyö vaatii erilaista hyötykuorma-arkkitehtuuria kuin materiaalin kuljetus tai ympäristönäytteenotto. Kaikkien hyötykuormien käsitteleminen vaihdettavina laitteina voi aiheuttaa vältettäviä integraatioongelmia, koska jokaisella luokalla on erilaiset mekaaniset ja sähköiset vaatimukset.
- Määrittele tehtävä ennen varusteiden valintaa.
- Määritä vaaditun tiedon tai fyysisen toiminnan tyyppi.
- Tarkista hyötykuorman massa lentokoneen kapasiteettia ja propulsiovaatimuksia vastaan.
- Tarkista hyötykuorman tehovaatimukset lentokoneen sähköjärjestelmän kanssa.
- Harkitse asennusasentoa, tasapainoa, datayhteyksiä ja huoltoon pääsyä.
AvainperiaateHyötykuorma tulee valita tehtävän ympäriltä. Lentokone, hyötykuorma, voimajärjestelmä ja asennusrakenne on sitten koordinoitava yhdeksi käyttökokoonpanoksi.
Miten tunnistus- ja kartoitusjärjestelmät tukevat teollista työtä?
Anturi- ja kartoituslaitteet tarjoavat tietokerroksen monille teollisille UAV-sovelluksille. Sen sijaan, että luottaisivat täysin suoraan maasta tapahtuvaan havainnointiin, käyttäjät voivat kerätä jäsenneltyä tietoa paikoista, joiden manuaalinen tarkastaminen on vaikeaa, aikaa vievää tai tehotonta.
Eri anturit tuottavat erilaisia tietoja. Näkyvän valon kamerat tarjoavat kuvia ja videoita. Lämpölaitteet tunnistavat lämpötilakuviot. LiDAR tuottaa spatiaalisia mittauksia ja pistepilvitietoja. Sopiva tekniikka riippuu siitä, mitä tulee huomioida ja miten tietoa käytetään lennon jälkeen.
| Laitteen tyyppi | Ensisijaiset tiedot | Tyypilliset teolliset käyttötarkoitukset |
|---|---|---|
| Näkyvän valon kamera | Korkearesoluutioisia kuvia ja videoita | Infrastruktuurin tarkastus, laitosten tarkkailu, maatalouden seuranta, visuaalinen dokumentointi |
| Lämpökuvaus | Lämpötilan jakautuminen ja lämpökuviot | Laitteiden kuntotarkastukset, aurinkosähkötarkastus, sähkökomponenttien arviointi |
| LiDAR | Kolmiulotteiset spatiaaliset mittaukset | Maaston kartoitus, rakennusmallinnus, kaivoskartoitus, jokien ja paikanmittaus |
| Ympäristön anturi | Kaasua, pölyä, vettä tai muita ympäristötietoja | Ympäristön seuranta, teollisuusalueen arviointi, kenttätiedonkeruu |
Miksi eri antureita ei voida yksinkertaisesti korvata
Jokainen anturi mittaa eri fyysisiä ominaisuuksia. Näkyvän valon kamera voi näyttää komponentin ulkonäön, mutta se ei anna suoraan lämpötilatietoja. Lämpökamera voi näyttää epänormaalin lämpökuvion, mutta se ei välttämättä tarjoa samaa visuaalista yksityiskohtaa kuin korkearesoluutioinen kamera.
LiDAR toimii taas eri tavalla. Se mittaa paikkatietoa ja voi tuottaa kolmiulotteisia esityksiä maastosta ja rakenteista. Tämä tekee siitä arvokkaan, kun tehtävä riippuu geometriasta, etäisyydestä, korkeudesta, tilavuudesta tai pinnan rakenteesta pelkän visuaalisen ulkonäön sijaan.
Useiden tietolähteiden yhdistäminen
Jotkut kehittyneet sovellukset yhdistävät useita anturityyppejä yhdessä lentokoneessa tai useilla lennoilla. Esimerkiksi näkyvät kuvat voivat tarjota visuaalisen kontekstin, kun taas lämpöinformaatio korostaa lämpötilan poikkeavuuksia. Paikkatiedot voivat sitten lisätä tarkkoja geometrisia tietoja samaan tarkastustyönkulkuun.
Tällaiset yhdistelmät voivat parantaa kerätyn tiedon täydellisyyttä, mutta ne luovat myös lisää integraatiovaatimuksia. Kone tarvitsee yhdistetylle laitteelle riittävän hyötykuormakapasiteetin, tehon, asennustilan, tietoliikennerajapinnat ja lentovakauden.
Milloin näkyvän valon kamerat ovat oikea valinta?
Näkyvän valon kamerat ovat edelleen yksi laajimmin sovellettavista hyötykuormatyypeistä, koska monet teolliset tehtävät alkavat visuaalisella tiedolla. Korkearesoluutioisilla kuvilla ja videoilla voidaan dokumentoida rakenteiden, koneiden, maatalousalueiden, rakennusten ja muiden fyysisten ympäristöjen kunto.
Infrastruktuurityössä yksityiskohtaiset kuvat voivat auttaa käyttäjiä tarkastelemaan näkyviä pintaolosuhteita eri kulmasta tai etäisyydeltä. Teollisuuslaitokset voivat käyttää ilmakuvausta ulkoisten rakenteiden, kattoalueiden, laitteiden sijaintien tai muiden sellaisten alueiden havainnointiin, joita ei välttämättä ole kätevää tarkastella jatkuvasti maasta.
Resoluutio tulee sovittaa tehtävään
Korkeamman resoluution kamera voi tallentaa enemmän visuaalisia yksityiskohtia, mutta resoluutio on otettava huomioon lentokorkeuden, näkökentän, liikkeen, valaistuksen, säilytysvaatimusten ja todellisen tarkastustavoitteen ohella.
Esimerkiksi laaja-alainen maatalouden havainnointitehtävä voi asettaa etusijalle kattavuuden ja johdonmukaisen kuvanoton, kun taas yksityiskohtainen rakennetarkastus voi vaatia tarkempia kuvatietoja lähemmältä toimintaetäisyydeltä.
Video- ja still-kuvat palvelevat eri tarkoituksia
Video voi tarjota jatkuvaa visuaalista tietoa lennon aikana ja siitä voi olla hyötyä dynaamisissa tarkastustyönkuluissa tai reaaliaikaisessa havainnoissa. Stillkuvat voivat tarjota erittäin yksityiskohtaisia tallenteita myöhempää analysointia, mittausta, vertailua tai dokumentointia varten.
Sopiva kuvaustila riippuu tehtävästä. Jotkut sovellukset voivat hyötyä molemmista, varsinkin kun operaattorit tarvitsevat reaaliaikaista tilannetietoa, mutta vaativat myös yksityiskohtaisia tietueita myöhempää tarkastelua varten.
- Infrastruktuuri:Tukee ulkoisten pintojen ja rakenteellisten olosuhteiden visuaalista tarkastelua.
- Teollisuustilat:Tarjoaa ilmakuvat katoista, laitealueista ja vaikeapääsyisistä paikoista.
- Maatalous:Tukee sadon tarkkailua ja pelto-olosuhteiden visuaalista arviointia.
- Yleinen dokumentaatio:Luo toistettavia visuaalisia tietueita määritellyistä alueista tai resursseista.
Mounting stability also affects image quality
Laadukas kamera ei pysty täysin kompensoimaan epävakaa asennusta. Moottoreiden ja pyörivien komponenttien aiheuttama tärinä voi vaikuttaa kerättyjen kuvien laatuun, varsinkin kun tehtävä vaatii hienoja visuaalisia yksityiskohtia.
Kameran asennusta, lentokoneen rakennetta, tärinänhallintaa, lentokäyttäytymistä ja toimintanopeutta tulee siksi tarkastella yhdessä. Hyötykuormasta on hyötyä vain, kun kerätyt tiedot ovat riittävän selkeitä aiottua analyysiä varten.
Kuinka lämpökuvaus paljastaa olosuhteet, joita kamerat saattavat kohdata?
Lämpökuvaus tarjoaa erilaista tietoa kuin perinteinen visuaalinen valokuvaus. Sen sijaan, että luottaisivat ensisijaisesti näkyvään valoon, lämpöanturit havaitsevat pintalämpötilaan liittyvät vaihtelut infrapunasäteilyssä.
Tämä voi tehdä lämpölaitteista hyödyllisiä, kun omaisuuden kunto liittyy lämmönjakoon. Epänormaalisti toimiva sähkökomponentti voi aiheuttaa paikallisen lämpötilan nousun. Aurinkosähköasennus voi näyttää lämpötilaerot moduulien välillä. Teollisuuslaitteet voivat myös tuottaa lämpökuvioita, jotka antavat lisätietoa tarkastuksen aikana.
Lämpötiedot lisäävät toisen tarkastuskerroksen
Visuaalinen ja lämpöinformaatio voivat täydentää toisiaan. Näkyvä kuva voi näyttää komponentin fyysisen ulkonäön, kun taas lämpökuva voi osoittaa, onko komponentin osassa erilainen lämpötilakuvio.
Tämä tekee lämpölaitteistosta erityisen hyödyllisen silloin, kun ongelmaa ei voida tunnistaa luotettavasti pelkän ulkonäön perusteella. Lämpölukemat on kuitenkin vielä tulkittava laitteiston, ympäristön, pinnan ominaisuuksien ja mittausolosuhteiden mukaan.
Sähkön infrastruktuuri
Lämpökuvaus voi auttaa tunnistamaan lämpötilaerot sähkökomponenteissa ja muissa laitteissa, joissa epänormaali lämpö saattaa vaatia lisätarkastuksia.
Aurinkosähköjärjestelmät
Aurinkomoduulien lämpötilakuviot voivat tarjota lisätietoa ilmatarkastustyönkulun aikana.
Teollisuuden koneet
Lämpökuvat voivat täydentää visuaalista tarkastusta, kun laitteen kuntoon liittyy epänormaalia lämmön muodostumista.
Combined inspection
Näkyviä ja lämpöantureita voidaan käyttää yhdessä, kun sekä fyysistä ulkonäköä että lämpötilakäyttäytymistä on arvioitava.
Ympäristöolosuhteilla on edelleen merkitystä
Lämpökuvaus ei toimi riippumattomasti ympäröivästä ympäristöstä. Sää, pinnan ominaisuudet, mittausetäisyys ja lämmönvaihto voivat vaikuttaa siihen, mitä anturi havaitsee.
Tästä syystä lämpötarkastuksessa tulisi olla selkeästi määritellyt käyttöolosuhteet ja tulkintamenetelmät. Hyötykuorma tarjoaa tiedot, kun taas tarkastustyönkulku määrittää, kuinka tiedot tulisi arvioida.
Milloin LiDAR:ia tulisi harkita UAV-kartoituksessa?
LiDAR tulee arvokkaaksi, kun tehtävä riippuu tarkasta paikkatiedosta pelkän visuaalisen ulkonäön sijaan. Se voi kerätä etäisyysmittauksia ja tuottaa pistepilvitietoja, jotka tukevat maaston, rakenteiden ja muiden ympäristöjen kolmiulotteisia esityksiä.
Tämä tekee LiDARista sopivan sovelluksiin, kuten kaivosmittaukseen, rakennusten mallintamiseen, maaston kartoittamiseen, rakennusmittauksiin ja jokien tai paikan tutkimuksiin.
Kolmiulotteinen tieto muuttaa työnkulkua
Perinteiset valokuvat tarjoavat kaksiulotteisia kuvatietoja. LiDAR lisää syvyys- ja etäisyysmittauksia, jolloin ohjelmisto voi rekonstruoida tilasuhteita tutkitulla alueella.
Rakennukselle tämä voi auttaa luomaan kolmiulotteisen mallin. Maastossa se voi tarjota korkeustietoja. Kaivoksen tai teollisuusalueen osalta se voi tukea pintojen, rinteiden ja tilasuhteiden mittauksia.
| Tehtävä | Hyödyllinen tilatulostus | Mahdollinen sovellus |
|---|---|---|
| Maastotutkimus | Korkeus- ja pintatiedot | Sivuston kartoitus, maastoanalyysi, reittisuunnittelu |
| Rakennusmallinnus | Kolmiulotteiset rakennetiedot | Digitaalinen mallinnus ja dimensioanalyysi |
| Kaivoksen kartoitus | Pintageometria ja tilamittaukset | Maanmittaus ja työpaikan dokumentointi |
| Jokitutkimus | Paikka- ja maastotiedot vesistöjen ympärillä | Työmaamittaukset ja ympäristöarviointi |
LiDAR edellyttää sopivaa lennon suunnittelua
Tietojen laatu ei riipu ainoastaan itse anturista, vaan myös lentoreitistä, lentokorkeudesta, lentokoneen vakaudesta, ympäristöolosuhteista ja tietojenkäsittelymenetelmistä.
Lentokoneen on ylläpidettävä sopivat lentoolosuhteet, jotta anturi voi kerätä yhtenäisiä tilamittauksia. Tuloksena oleva data on sitten käsiteltävä projektin edellyttämään muotoon, kuten pistepilviin, maastomalleihin tai kolmiulotteisiin rakenteisiin.
Kun nämä elementit on koordinoitu, LiDAR voi tarjota yksityiskohtaisemman tilanäkymän alueista, joilla manuaalinen mittaus olisi vaikeaa tai tehotonta.
Kuinka toiminnalliset laitteet voivat laajentaa UAV-ominaisuuksia?
Kaikkia hyötykuormia ei ole suunniteltu keräämään tietoja. Jotkut niistä on suunniteltu suorittamaan fyysinen toimenpide tai tukemaan määriteltyä työnkulkua maassa.
Maatalouden jakelulaitteet, materiaalinnostojärjestelmät, valaistusmoduulit ja viestintälaitteet ovat esimerkkejä toiminnallisista hyötykuormaluokista. Ne muuttavat UAV:n roolin havaintoalustasta tehtäväkeskeiseksi ilmatyökaluksi.
Maatalouden ruiskutus ja kylvö
Maatalouskalusto voi sisältää tarkkuusruiskutusjärjestelmiä, materiaalin jakelulaatikoita ja kylvölaitteita. Nämä järjestelmät on suunniteltu kontrolloidulle jakelulle eikä yksinkertaiselle kontin kuljetukselle.
Lentokoneen on otettava huomioon hyötykuorman massa, nesteen tai materiaalin tilavuus, jakelumekanismi, tehovaatimukset ja toimintamalli. Tasainen käyttö riippuu sekä hyötykuormamekanismista että lentokoneen käyttötavoista.
Materiaalin nosto ja kuljetus
Materiaalinkäsittelylaitteet voivat antaa lentokoneelle mahdollisuuden siirtää kevyitä työkaluja, komponentteja tai huoltomateriaaleja paikkoihin, joihin voi olla vaikea päästä suoraan maasta.
Mekaanisen rakenteen tulee tukea aiottua kuormitusta pitäen samalla lentokoneen tasapainossa. Kuorman sijainti, kiinnityskohdat, rakenteellinen lujuus ja vapautus- tai käsittelymekanismit on otettava huomioon konfiguraatiota kehitettäessä.
Valaistus- ja viestintälaitteet
Voimakas valaistus voi tukea yötarkastuksia, huoltoa ja muita heikossa valaistuksessa suoritettavia käyttöolosuhteita. Viestintälaitteet voivat tarjota reaaliaikaista puheensiirtoa, kun käyttäjien on kommunikoitava ihmisten kanssa, jotka sijaitsevat kaukana normaalista ohjauspaikasta.
Nämä hyötykuormat osoittavat, miksi lentokonetta pitäisi pitää täydellisenä järjestelmänä. Valaistus lisää sähkön tarvetta. Viestintälaitteet lisäävät sähkö- ja datavaatimuksia. Nostolaitteet muuttavat rakenteellista kuormitusta. Maatalouslaitteet vaikuttavat lentokoneen massaan koko toiminnan ajan.
Ruiskutus & kylvö Yhdistää ohjatun materiaalin jakelun maatalouskäyttöön sopivaan lentokonealustaan.
Materiaalinkäsittely Käyttää erityisiä rakenteita tukemaan kevyiden työkalujen ja materiaalien kuljettamista valittuihin paikkoihin.
Valaistus ja viestintä Lisää valaistus- tai puheviestintätoiminnot tiettyjä tarkastus-, huolto- ja käyttötöitä varten.
Toiminnalliset hyötykuormat vaativat enemmän kuin asennustilaa
Fyysistä toimintaa suorittava hyötykuorma voi luoda dynaamisia kuormia käytön aikana. Ruiskutuslaite muuttaa massaansa materiaalia kulutettaessa. Nostolaite muuttaa lentokoneen kuormaa, kun esine nostetaan tai vapautetaan.
Nämä muutokset tarkoittavat, että kehittäjien on arvioitava toimintajärjestys pelkän staattisen hyötykuorman painon sijaan. Mekaaninen rakenne, käyttövoima, ohjausvaste, akun kapasiteetti ja painopiste voivat kaikki vaikuttaa.
Kuinka UAV:t voivat tukea ympäristön seurantaa?
Ympäristöhyötykuormien avulla ilma-alukset voivat kerätä tietoa teollisuusalueilta, vesistöiltä, maatalousalueilta ja muista paikoista, joissa tarvitaan hajautettua mittausta.
Laitteistosta riippuen UAV:ssa voi olla kaasuntunnistusantureita, pölynvalvontalaitteita, vesinäytteenottolaitteita tai muita erikoisantureita. Lentokone tarjoaa liikkuvuuden, kun taas hyötykuorma tarjoaa mittaustoiminnon.
Kaasun ja ilman laadun valvonta
Kaasunilmaisinlaitteet voivat kerätä tietoja valituista paikoista teollisuuslaitosten ympärillä tai muilla alueilla, joilla on arvioitava ilmaolosuhteita. Ilmaliikkuvuus voi auttaa käyttäjiä tarkastamaan useita paikkoja ilman, että he menevät fyysisesti jokaiselle alueelle.
Luotettavaa valvontaa varten anturia on käytettävä sille määritettyjen mittausolosuhteiden mukaisesti. Korkeus, ilmavirta, anturin vaste, näytteenottomenetelmä ja lentorata voivat vaikuttaa kerättyihin tietoihin.
Vedenlaadun näytteenotto
Vesinäytteenottolaitteita voidaan käyttää, kun näytteitä tai mittauksia on kerättävä valituista paikoista jokien, altaiden tai muiden vesistöjen varrelta. Lentokone pääsee paikkoihin, joihin voi olla hankala päästä suoraan rannalta.
Hyötykuorman suunnittelussa on otettava huomioon näytteenottomenetelmä, säiliön kapasiteetti, kiinnitysrakenne sekä lentokoneen ja vesiympäristön välinen vuorovaikutus.
Pölyn ja hiukkasten valvonta
Ilmassa olevat mittauslaitteet voivat myös tukea pölyn tai muiden hiukkasolosuhteiden seurantaa. Tavoitteena ei ole vain kerätä lukemaa, vaan luoda toistettavissa oleva mittausprosessi määritellyissä paikoissa ja käyttöolosuhteissa.
- Määritä mitattava ympäristöparametri.
- Valitse anturi, joka vastaa vaadittua mittausaluetta ja sovellusta.
- Suunnittele lentoreitit ja näytteenottopaikat tarkkailutavoitteen ympärille.
- Harkitse säätä, ilmavirtaa, lämpötilaa ja muita ympäristömuuttujia.
- Määritä, miten kerätyt tiedot tallennetaan, käsitellään ja tulkitaan.
Datan laadulla on väliäAnturi voi tuottaa hyödyllistä tietoa vain, jos sen käyttöolosuhteet, asennus, näytteenottomenetelmä ja tietojenkäsittelyn työnkulku on oikein koordinoitu.
Kuinka älykäs analyysi parantaa hyötykuorman käyttöä?
Tietojen kerääminen on vain yksi osa tarkastustyönkulkua. Kun kuva- ja anturitietojoukot kasvavat, automaattinen analyysi voi auttaa käyttäjiä tunnistamaan ennalta määritellyt olosuhteet tehokkaammin.
Tekoälypohjaisia kuva-analyysimoduuleja voidaan käyttää sopivien kameroiden kanssa tunnistamaan olosuhteet, kuten pinnan halkeamat, näkyvät viivavauriot, laitepoikkeamat tai ennalta määritellyt visuaaliset epäsäännöllisyydet. Tavoitteena on muuttaa raakakuvadata tiedoksi, joka voi tukea tarkastuspäätöksiä.
Kuvakokoelmasta kunnontunnistukseen
Perinteisessä tarkastustyönkulussa lento voi tuottaa suuren määrän kuvia, jotka on myöhemmin tarkistettava manuaalisesti. Älykäs analyysimoduuli voi käsitellä kerätyt kuvat ja lippualueet, jotka vastaavat ennalta määritettyjä tunnistuskriteerejä.
Tämä ei poista ihmisen tarkastelun tarvetta. Sen sijaan se voi auttaa järjestämään suuria määriä tarkastustietoja ja ohjaamaan huomion kuviin tai paikkoihin, jotka vaativat tarkempaa tarkastelua.
Reaaliaikainen ja lennon jälkeinen analyysi
Järjestelmän arkkitehtuurista riippuen analyysi voi tapahtua lennon aikana tai tiedonkeruun jälkeen. Reaaliaikainen käsittely voi tarjota nopeampaa tietoa, kun tarvitaan välittömiä päätöksiä. Lennon jälkeinen käsittely voi tukea yksityiskohtaisempaa analysointia käyttämällä suurempia tietojoukkoja ja lisälaskentaresursseja.
Tiedonkeruu
Anturi ottaa kuvia tai mittauksia lentosuunnitelman ja tehtävän vaatimusten mukaisesti.
Tietojen seulonta
Järjestelmä käsittelee kerätyt tiedot ja tunnistaa ennalta määritetyt mallit tai ehdot.
Result organization
Mahdolliset ongelmat voidaan ryhmitellä sijainnin, laitteiden, kuvan tai muiden projektin määrittelemien kriteerien mukaan.
Ihmisen vahvistus
Käyttäjät voivat tarkastella merkittyjä tietoja ja päättää, tarvitaanko lisätarkastuksia.
Integraatio määrittää käytännön hyödyn
Älykäs moduuli tarvitsee pääsyn sopivaan kuvadataan, riittäviin laskentaresursseihin, yhteensopiviin liitäntöihin ja asianmukaiseen asennukseen. Lentokoneen on myös ylläpidettävä lentoolosuhteita, jotta anturi voi kerätä hyödyllistä tietoa.
Tämän seurauksena tekoälyn toimintoja ei tule tarkastella erillään kamerasta, lentokoneesta, datalinkistä, virtajärjestelmästä ja prosessoinnin työnkulusta. Käytännön arvo tulee siitä, miten nämä osat toimivat yhdessä.
Mitä tulee ottaa huomioon hyötykuormalaitteita integroitaessa?
Hyötykuorman integrointi alkaa mekaanisesta yhteensopivuudesta, mutta ulottuu sähköisiin, rakenteellisiin, ohjaus-, lämpö- ja datanäkökohtiin. Hyötykuorma voi toimia oikein laboratoriopenkillä ja vaatia silti muutoksia, ennen kuin se voi toimia luotettavasti lentokoneessa.
Paino ja painopiste
Hyötykuorman massa vaikuttaa suoraan lentokoneen kokonaiskäyttöpainoon. Vielä tärkeämpää on, että massan sijainti vaikuttaa lentokoneen painopisteeseen.
Kaukana lentokoneen keskipisteestä asennettu hyötykuorma voi tuottaa erilaisen vaikutelman kuin sen lähelle asennettu hyötykuorma, vaikka molemmilla hyötykuormilla olisi sama massa. Asennusasento on siksi otettava huomioon rakennesuunnittelussa.
Tehovaatimukset
Jotkut hyötykuormat vaativat suhteellisen vähän sähköä, kun taas toiset voivat vaatia huomattavaa tehoa. Valaistusjärjestelmät, sähkökäyttöiset mekanismit, laskentamoduulit ja tietyt anturit voivat lisätä lentokoneen sähköistä kuormitusta.
Lentokoneen akun ja sähkönjakelujärjestelmän on otettava huomioon tämä lisävaatimus. Muuten hyötykuorma voi vaikuttaa koko alustan toimintaan.
Asennus ja tärinä
Asennusrakenteen tulee pitää hyötykuorma turvallisena ja samalla rajoittaa tarpeetonta liikettä. Kameroiden ja muiden tarkkuusanturien värinä voi vaikuttaa tietojen laatuun. Toiminnallisten laitteiden osalta rakenteellinen liike voi vaikuttaa fyysisen toiminnan tarkkuuteen.
Tieto- ja viestintärajapinnat
Nykyaikaiset hyötykuormat voivat tuottaa suuria kuvatiedostoja, live-videota, anturimittauksia tai muuta strukturoitua tietoa. Viestintäarkkitehtuurin on siksi tuettava vaadittua datavirtaa hyötykuorman, lentokoneen, maalaitteiden tai lentokoneen käsittelyjärjestelmän välillä.
| Integraatioalue | Keskeinen kysymys | Mahdollinen vaikutus |
|---|---|---|
| Paino | Kestääkö lentokone koko hyötykuormamassan? | Vaikuttaa lentokoneen kokonaiskuormaan ja propulsiotarpeeseen |
| Painopiste | Mihin hyötykuorma on sijoitettu? | Voi vaikuttaa lentokoneen tasapainoon ja lentokäyttäytymiseen |
| Tehoa | Kuinka paljon sähköä laite tarvitsee? | Muuttaa yleistä sähkökuormitusta ja akun vaatimuksia |
| Asennus | Miten laitteet kiinnitetään ja stabiloidaan? | Vaikuttaa rakenteelliseen eheyteen, tärinään ja tiedon laatuun |
| Tietojen käyttöliittymä | Miten tietoa siirretään tai tallennetaan? | Määrittää viestintä- ja käsittelyvaatimukset |
| Huolto | Voidaanko laitteita käsiksi päästä ja vaihtaa tehokkaasti? | Vaikuttaa huollettavuuteen ja käyttömukavuuteen |
Integraatio tulee tarkistaa ennen tuotantoa
Liitäntäongelmat on yleensä helpompi ratkaista ennen kuin lentokoneen rakenne ja hyötykuorman kiinnitysjärjestelmä on saatu valmiiksi. Piirustukset, laitteiden mitat, liittimien sijainnit, tehotiedot, kiinnityskohdat ja käyttövaatimukset tarjoavat hyödyllisen teknisen perustan.
Kun nämä yksityiskohdat määritellään ajoissa, rakenneosia ja sähköisiä rajapintoja voidaan kehittää laitteiston ympärille sen sijaan, että niitä muokataan toistuvasti myöhemmin.
Kuinka ostajien tulisi valita oikea kokoonpano?
Hyötykuorman valinnan tulee perustua todelliseen tehtävään ja täydelliseen UAV-kokoonpanoon. Teknisesti edistyksellinen anturi voi silti olla sopimaton, jos se on liian painava, kuluttaa liikaa virtaa, sitä ei voida asentaa kunnolla tai tuottaa tietoja, jotka eivät vastaa suunniteltua työnkulkua.
Aloita lähdöstä
Määrittele, mitä operaattori tarvitsee lennon jälkeen. Onko objektiivi korkearesoluutioinen kuva, lämpötilakartta, kolmiulotteinen malli, ympäristömittaus, fyysinen operaatio vai useiden tulosteiden yhdistelmä?
Tämä kysymys kaventaa laiteluokkaa ennen kuin tarkempia teknisiä tietoja tarkastellaan.
Tarkista lentokoneiden rajat
Tarkista suurin hyötykuorman massa, asennustila, käytettävissä oleva teho, lentokoneen mitat, lentokäyttäytyminen ja olemassa olevan rakenteen asettamat rajoitukset.
Harkitse toimintaympäristöä
Lämpötila, pöly, kosteus, tärinä, tuuli, valaistus, maasto ja käyttökorkeus voivat kaikki vaikuttaa laitteen suorituskykyyn. Hyötykuorman tulee olla sopiva niihin olosuhteisiin, joissa sitä todella käytetään.
Arvioi tietojen työnkulku
Anturin valinnan tulee sisältää koko tietoketju. Harkitse, kuinka tiedot kerätään, tallennetaan, siirretään, käsitellään, tarkistetaan ja arkistoidaan.
- Tehtävä:Mitä fyysistä toimintaa tai tietoja tarvitaan?
- Massa:Mikä on laitteiden ja tarvikkeiden kokonaispaino?
- Teho:Mitä sähkösyöttöä tarvitaan normaalikäytössä?
- Mitat:Mitä asennustilaa lentokoneessa on?
- Ympäristö:Mitä lämpötilaa, tärinää, valaistusta ja sääolosuhteita odotetaan?
- Tiedot:Mitä tietoja on kerättävä ja miten niitä käsitellään?
| Valintatekijä | Mitä määritellä | Miksi sillä on merkitystä |
|---|---|---|
| Sovellus | Tarkastus, kartoitus, maatalous, seuranta, kuljetus tai muu tehtävä | Determines the basic payload category |
| Hyötykuorman massa | Kokonaisvarusteet ja asennuspaino | On vastattava lentokoneen ja propulsiokykyä |
| Tehoa | Jännite ja odotettu sähköntarve | Sen on oltava yhteensopiva UAV-virtajärjestelmän kanssa |
| Asennus | Fyysinen käyttöliittymä ja laitteiden sijainti | Vaikuttaa rakenteeseen, vakauteen ja kunnossapitoon |
| Tietojen ulostulo | Kuvat, lämpötiedot, pistepilvet, anturin lukemat tai toimintatulokset | Määrittää jatkokäsittelyn työnkulun |
Miten hyötykuormajärjestelmät kehittyvät teollisiin sovelluksiin?
UAV-hyötykuormateknologian kehittäminen keskittyy yhä enemmän neljään käytännön suuntaan: pienemmät laitteet, suurempi tunnistustarkkuus, älykkäämpi tietojenkäsittely ja tiiviimpi integraatio lentokoneeseen.
Miniatyrisointi voi mahdollistaa hyödyllisten laitteiden asentamisen pienempiin lentokoneisiin tai useiden laitteiden yhdistämisen yhdelle alustalle. Pienempi koko voi myös yksinkertaistaa mekaanista integrointia, kun asennustilaa on rajoitetusti.
Korkeampi tunnistustarkkuus
Teolliset tehtävät vaativat usein muutakin kuin yleistä visuaalista tietoa. Yksityiskohtainen tarkastus, lämpötila-analyysi, kolmiulotteinen mittaus ja ympäristön seuranta riippuvat kaikki antureista, jotka voivat tuottaa kohdetehtävään sopivaa dataa.
Suurempi tarkkuus ei siis ole erillinen spesifikaatio. Se on liitettävä vaadittuun mittausmenetelmään, toimintaetäisyyteen, ilma-aluksen vakauteen ja tietojenkäsittelyn työnkulkuun.
Suurempi älykkyys
Kun anturit tuottavat enemmän tietoa, automaattisesta analysoinnista tulee entistä hyödyllisempää. Tekoälypohjainen tunnistus voi auttaa tunnistamaan ennalta määritellyt kuviot suurissa kuvasarjoissa, järjestämään tarkastustietoja ja tuomaan esiin alueita, jotka ansaitsevat lisätarkistuksen.
Tämä kehitys muuttaa hyötykuorman roolin passiivisesta tiedonkeruusta aktiiviseksi osaksi tiedon työnkulkua.
Syvällisempi järjestelmäintegraatio
Seuraava kehitysvaihe ei ole vain laitteiden lisääminen. Se integroi lentokoneen, hyötykuorman, propulsion, akun, rakenteen, tietoliikennerajapinnat ja käsittelyjärjestelmät niin, että ne toimivat yhtenä koordinoituna alustana.
Tämä on erityisen tärkeää räätälöityissä teollisissa sovelluksissa. Erityinen hyötykuorma voi vaikuttaa akun vaatimuksiin. Akun vaihdot voivat vaikuttaa lentokoneen massaan. Rakenteelliset muutokset voivat vaikuttaa hyötykuorman asennukseen. Lisälaskenta voi muuttaa virrantarvetta. Järjestelmätason suunnittelu auttaa pitämään nämä suhteet kohdakkain.
Miniatyrisointi Pienemmät laitteet voivat yksinkertaistaa asennusta ja lisätä joustavuutta pienikokoisille lentokonealustoille.
Korkeampi tarkkuus Parannetut anturit voivat tarjota yksityiskohtaisempaa visuaalista, lämpö-, tila- tai ympäristötietoa.
Älykäs käsittely Automaattinen analyysi voi auttaa muuttamaan suuret määrät kerättyä tietoa priorisoiduiksi tarkastustiedoiksi.
Teolliset UAV:t ovat tulossa sovelluskohtaisemmiksi
Ammattilentokoneen arvo riippuu yhä enemmän siitä, kuinka hyvin se sopii tehtävään, johon se on sijoitettu. Tarkastusvaatimusten mukaisesti suunnitellulla alustalla voi olla erilaiset rakenteelliset ja sähköiset prioriteetit kuin maatalouteen tai materiaalinkäsittelyyn suunnitellulla alustalla.
Tämä tarkoittaa, että hyötykuorman kehittäminen ja lentokoneiden kehittäminen liittyvät yhä enemmän toisiinsa. Sen sijaan, että ensin valitaan yleinen lentokone ja lisättäisiin sen jälkeen varusteita, projektitiimit voivat määritellä toimintatehtävän ja kehittää sen ympärille kokonaisen järjestelmän.
Järjestelmän näkökulmaTulevaisuuden kehitystyössä keskitytään todennäköisesti vähemmän lentokoneeseen erillisenä lentävänä koneena, vaan enemmän lentokoneen, hyötykuorman, tehojärjestelmän, tietojenkäsittelyn ja tietyn teollisuuden työnkulun väliseen suhteeseen.
Usein kysytyt kysymykset
Millaisia hyötykuormalaitteita voidaan käyttää teollisten UAV:iden kanssa?
Yleisiä luokkia ovat näkyvän valon kamerat, lämpökuvausjärjestelmät, LiDAR, maatalouden ruiskutus- ja kylvölaitteet, materiaalinkäsittelylaitteet, ympäristöanturit, valaistusjärjestelmät, viestintämoduulit ja älykkäät kuva-analyysilaitteet. Oikea valinta riippuu käyttötehtävästä.
Kuinka valitsen näkyvän valon kameran ja lämpökuvauksen välillä?
Näkyvän valon kamera sopii, kun tehtävä riippuu pääasiassa pinnan ulkonäöstä, kuvista tai videosta. Lämpökuvaus on hyödyllinen, kun lämpötilaerot tai lämpökuviot ovat tärkeitä. Joissakin tarkastustyönkuluissa voidaan käyttää molempia täydentävien tietojen saamiseksi.
Milloin LiDARia tulisi käyttää perinteisen kameran sijaan?
LiDAR tulee harkita, kun projekti vaatii kolmiulotteisia tilamittauksia, maastotietoja, korkeustietoja tai rakennemallinnusta. Perinteinen kamera tarjoaa visuaalista tietoa, kun taas LiDAR lisää etäisyyden ja tilamittausominaisuuksia.
Voiko yksi UAV kuljettaa useita hyötykuormajärjestelmiä?
Se voi olla mahdollista, kun lentokoneessa on riittävä hyötykuormakapasiteetti, fyysinen asennustila, käytettävissä oleva teho, asianmukainen rakenteellinen tuki ja yhteensopivat tietoliitännät. Useita hyötykuormia tulisi arvioida yhdessä, koska niiden yhteispaino ja tehotarve vaikuttavat lentokoneen kokoonpanoon.
Mitkä tekijät vaikuttavat hyötykuorman integraatioon?
Tärkeitä tekijöitä ovat hyötykuorman paino, mitat, painopiste, asennustapa, tehovaatimukset, tärinä, tietoliitännät, ympäristöolosuhteet ja huoltoon pääsy. Nämä ominaisuudet on tarkistettava ennen kuin lopullinen ilma-aluksen kokoonpano vahvistetaan.
Voidaanko hyötykuormalaitteita räätälöidä tietylle UAV:lle?
Projektikohtaisia konfiguraatioita voidaan kehittää määritettyjen laitemittojen, asennusvaatimusten, tehoominaisuuksien ja käyttöolosuhteiden mukaan. Räätälöinnin aste riippuu sovelluksesta ja lentokoneen vaatimista teknisistä parametreista.
Kuinka älykästä kuva-analyysiä voidaan käyttää UAV-laitteiden kanssa?
Sopivat tekoälypohjaiset moduulit voivat analysoida kerättyjä kuvia ja tunnistaa ennalta määritellyt olosuhteet, kuten pinnan halkeamat, näkyvät viivavauriot, laitteiden poikkeavuudet tai muut määrätyt kuviot. Tulokset voivat auttaa järjestämään suuria tietojoukkoja ja ohjaamaan huomion lisätarkastelua vaativiin alueisiin.
Soveltuvatko hyötykuormajärjestelmät maataloussovelluksiin?
Kyllä. Maatalouskalusto voi sisältää ruiskutus- ja kylvöjärjestelmiä, jotka on suunniteltu ohjattuun materiaalin jakeluun. Hyötykuormakokoonpanon tulee vastata lentokoneen käyttökuormaa, käytettävissä olevaa tehoa, säiliö- tai materiaalikapasiteettia ja sovellusvaatimuksia.
Voivatko UAV-hyötykuormat tukea ympäristön seurantaa?
Kyllä. UAV:t voivat kuljettaa laitteita kaasun havaitsemiseen, pölyn seurantaan, vesinäytteenottoon ja muihin ympäristömittauksiin. Anturi, lentorata, näytteenottomenetelmä ja ympäristöolosuhteet tulee ottaa huomioon kehitettäessä tarkkailutyönkulkua.
Mitä pitäisi määritellä ennen kuin keskustellaan mukautetusta hyötykuormaratkaisusta?
Hyödyllisiä tietoja ovat aiottu tehtävä, hyötykuorman mitat, kokonaispaino, vaadittu teho, asennusliitäntä, tietovaatimukset, toimintaympäristö, odotetut lento-olosuhteet ja mahdolliset erityiset mittaus- tai toimintavaatimukset.
Suunnittele hyötykuormakokoonpano UAV:llesi
Aloita kohdennettu tekninen keskustelu jakamalla aiottu sovellus, laitteiden mitat, hyötykuorman paino, tehovaatimukset, asennusolosuhteet tai mittaustavoitteet.
ota meihin yhteyttä keskustellaksesi hyötykuormavaatimuksistasi